DEVELOPER RESOURCES
资料与下载
进入 QQ 技术交流群:1047015163,群文件下载更快。
SPECIFICATIONS
技术规格
- 传感器
- TDK InvenSense ICM-45686
- 测量轴
- 三轴加速度 + 三轴角速度
- 加速度量程
- ±2 / 4 / 8 / 16 / 32 g
- 陀螺仪量程
- ±15.625 至 ±4000 dps
- 内部采样频率
- 最高 5 MHz,默认 1 MHz
- 输出频率
- 800 / 400 / 200 / 100 Hz,默认 100 Hz
- 默认串口
- 115200 bps,8N1,无流控
- 串口波特率
- 1200 至 5000000 bps
- 默认帧
- 48 字节常用扩展帧,小端序(新设备或恢复出厂后)
- 默认输出数据
- 加速度、角速度、温度、Roll / Pitch / Yaw 欧拉角、WXYZ 四元数
- 帧预设
- 48 字节常用扩展帧 / 56 字节兼容帧 / 72 字节完整扩展帧 / 22 字节仅四元数帧
- 自定义帧
- 按数据组选择输出字段,最大 72 字节
- 原始数据输出
- 原始加速度、原始角速度可通过兼容帧、完整扩展帧或自定义帧输出
- 姿态算法
- Mahony / 纯陀螺积分 / 加速度倾角 / 互补滤波 / Madgwick
- 姿态角范围
- 支持自然范围、0~span 回卷、±span/2 回卷和连续累加
- 参数配置
- 通过 UART 配置,支持配置回读;SPI 用于遥测输出
- SPI 读取
- 一次 CS 低电平事务连续读取当前格式的完整帧
- 升级兼容
- 升级保留有效的已存帧格式;旧固件未存格式标记时继续输出 56 字节兼容帧
- 开发支持
- 跨平台 G356 SDK,提供 PC、MSPM0G3507 / G3519、STM32F103 / F407 示例
- 供电输入
- 3.3 至 12 V,推荐 5 V;VIN 支持 -20 V 防反接保护
- 上电校准
- 出厂设置等待 3 秒、采样 5 秒;建议静置至少 8 秒
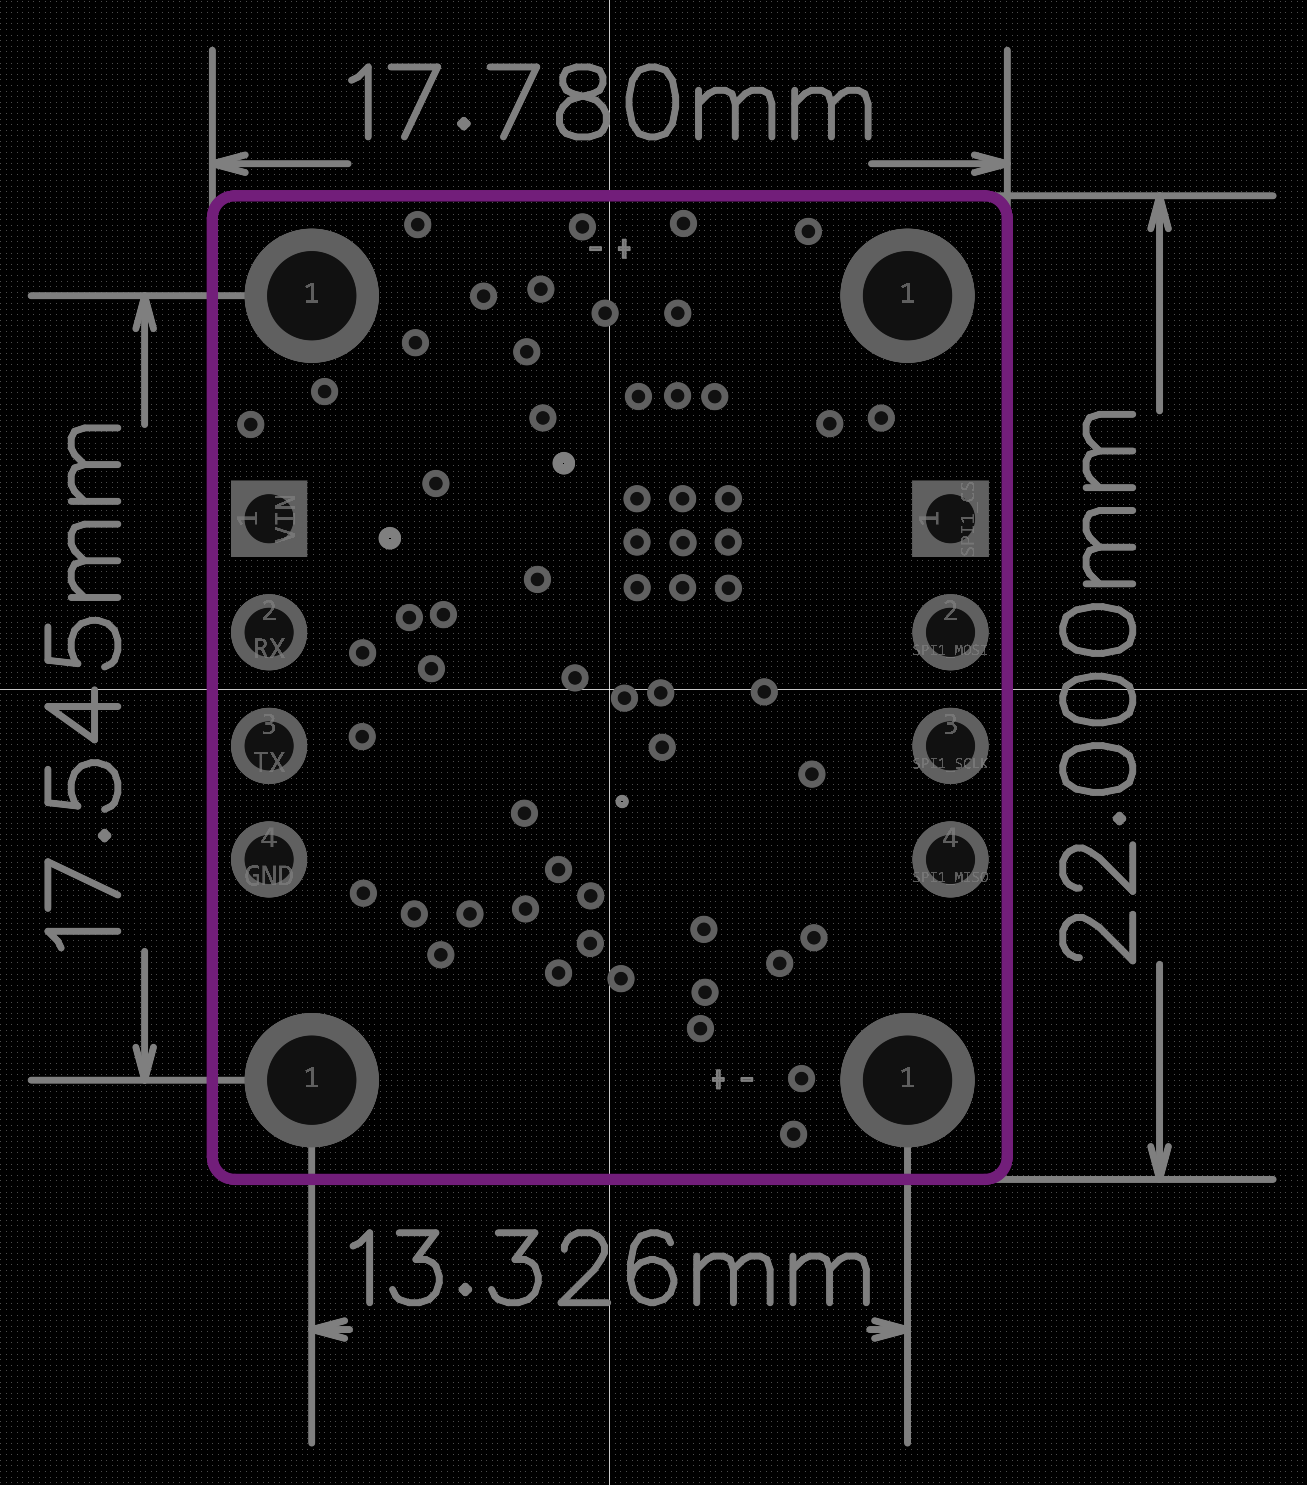
- PCB 尺寸
- 17.78 × 22.00 mm
- 硬件版本
- V1.0.0
HARDWARE
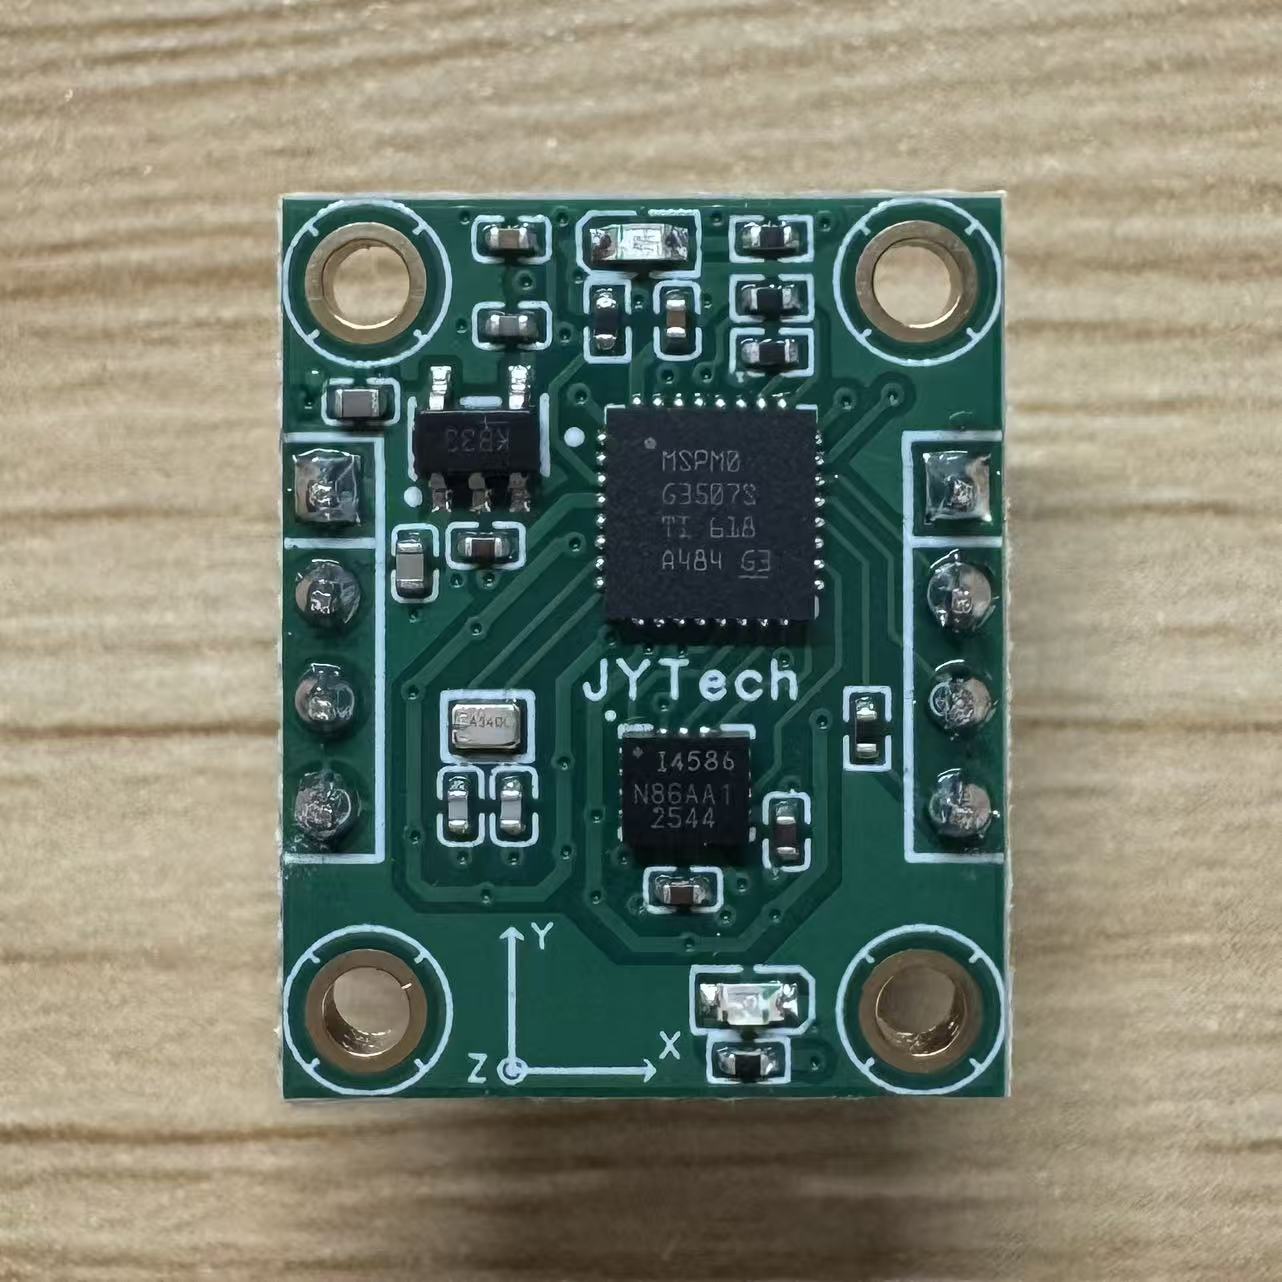
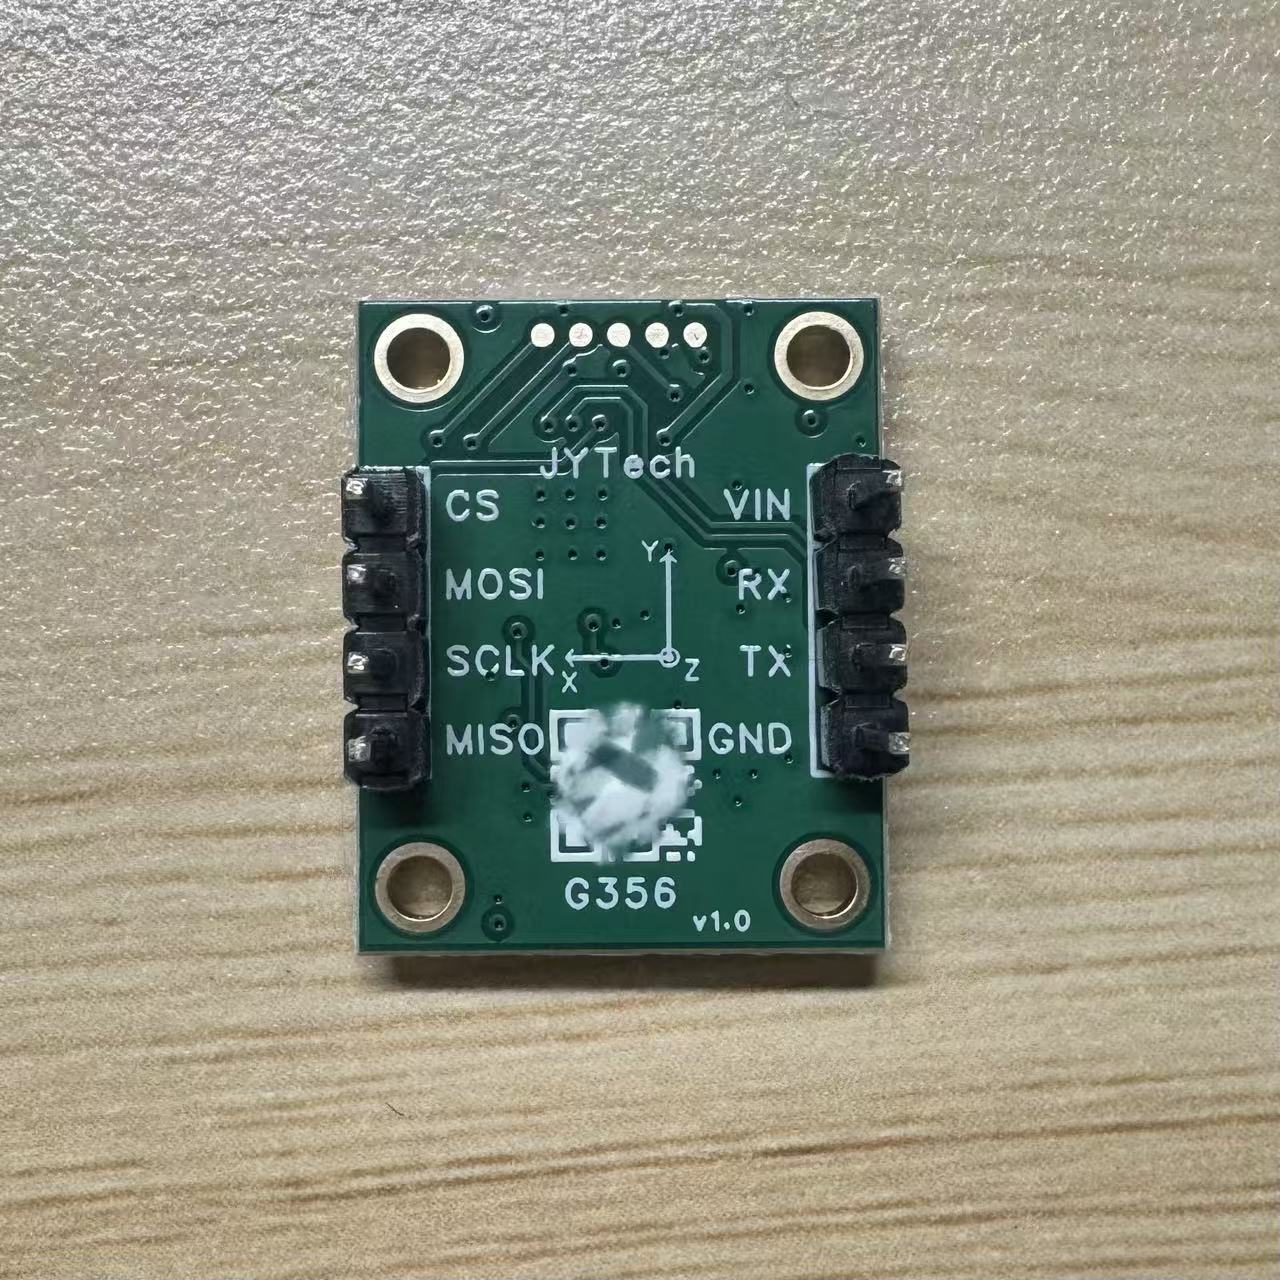
产品图集
APPLICATIONS